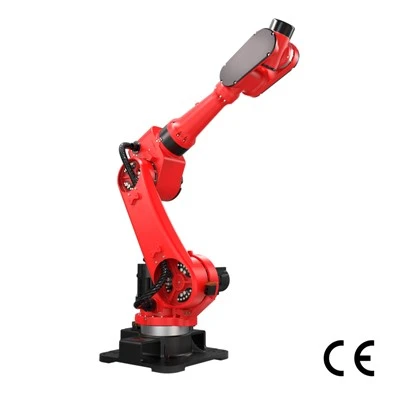
Thaum siv cov neeg hlau ua lag luam, peb cov ntsiab lus hauv qab no yuav tsum raug sau tseg: Ua ntej, ua cov txheej txheem kev ua haujlwm thiab cob qhia cov neeg ua haujlwm kom tsis txhob muaj kev puas tsuaj rau cov khoom siv lossis kev nyab xeeb raug mob los ntawm kev ua haujlwm tsis raug; Thib ob, ua kev saib xyuas tsis tu ncua, tsom mus rau kev tshuaj xyuas cov khoom tseem ceeb, cov pob qij txha, thiab cov sensors, thiab hloov tam sim ntawd qhov chaw tsis muaj zog kom ntev lub neej ntawm cov khoom siv; thib peb, kho cov neeg hlau tsis muaj thiab cov kev pabcuam ua haujlwm raws sijhawm raws li qhov xav tau los txhim kho kev hloov pauv.
Tam sim no tiam sis nyob rau hauv industrial robots technology iteration yog: ua ntej, lightweighting thiab miniaturization kom haum me me thiab nruab nrab-cov lag luam loj thiab cov chaw complex; Thib ob, kev txawj ntse, kev sib txuas ntawm kev txawj ntse thiab kev paub txog kev pom cov thev naus laus zis los txhim kho kev ua haujlwm ntawm tus kheej; thiab thib peb, localization, nrog nce localization tus nqi ntawm cov khoom tseem ceeb, maj mam txo cov nqi thiab ntxiv kev txhim kho tus nqi -kev ua tau zoo, muab ntau txoj kev xaiv rau automation hloov khoom dua tshiab rau me me thiab nruab nrab- cov lag luam loj.